一种点阵自仿式柔性夹具
本发明公开了一种点阵自仿式柔性夹具,属于机械制造与自动化装备技术领域。该夹具旨在解决现有柔性夹具在夹持复杂曲面或异形工件时适应性差、装夹效率低、易造成工件损伤等问题。
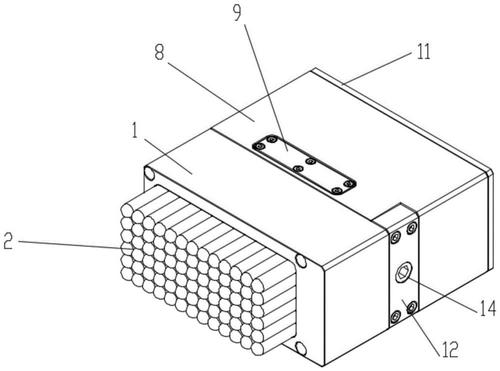
该点阵自仿式柔性夹具包括基础平台、点阵式夹持单元阵列、自适应控制模块和驱动模块。点阵式夹持单元阵列由多个独立可控的夹持单元按矩阵排列组成,每个夹持单元包括微型驱动杆、仿形触头以及力/位移传感器。仿形触头可根据工件表面形状自动调整其伸缩量和角度,实现对工件表面的仿形贴合。
自适应控制模块与各夹持单元通信连接,基于传感器反馈的力与位移信息,采用仿生自适应算法实时计算并控制每个夹持单元的伸缩状态,使整个阵列形成与工件表面高度吻合的柔性支撑轮廓,从而实现均匀受力、无损夹持。驱动模块为各夹持单元提供独立动力。
与现有技术相比,本发明的有益效果在于:1)通过点阵式独立控制实现真正意义上的柔性仿形,适应各种复杂曲面和异形工件;2)利用力/位移闭环控制,避免局部应力集中,保护工件表面;3)装夹过程自动化程度高,显著提升生产效率;4)模块化结构便于维护和扩展。
本发明的柔性夹具可广泛应用于航空航天、汽车制造、精密仪器等领域的复杂零件加工与装配环节。
如若转载,请注明出处:http://www.sxyuexing.com/product/33.html
更新时间:2026-10-18 07:56:33